
ZC33S スイフトスポーツ FLEX-Zへダンパー変更&EDFC-5追加の実走セッティング
ダンパーを単筒高圧式のBLITZから複筒低圧式のFLEX-Zへ変更した結果
当初の狙い通り路面不正に対して柔らかい当たりに変化して質感向上
コレだけでもかなり良い仕上がりなんだけどEDFC-5の減衰力自動調整機能を使って更にセッティングを追い込みます。
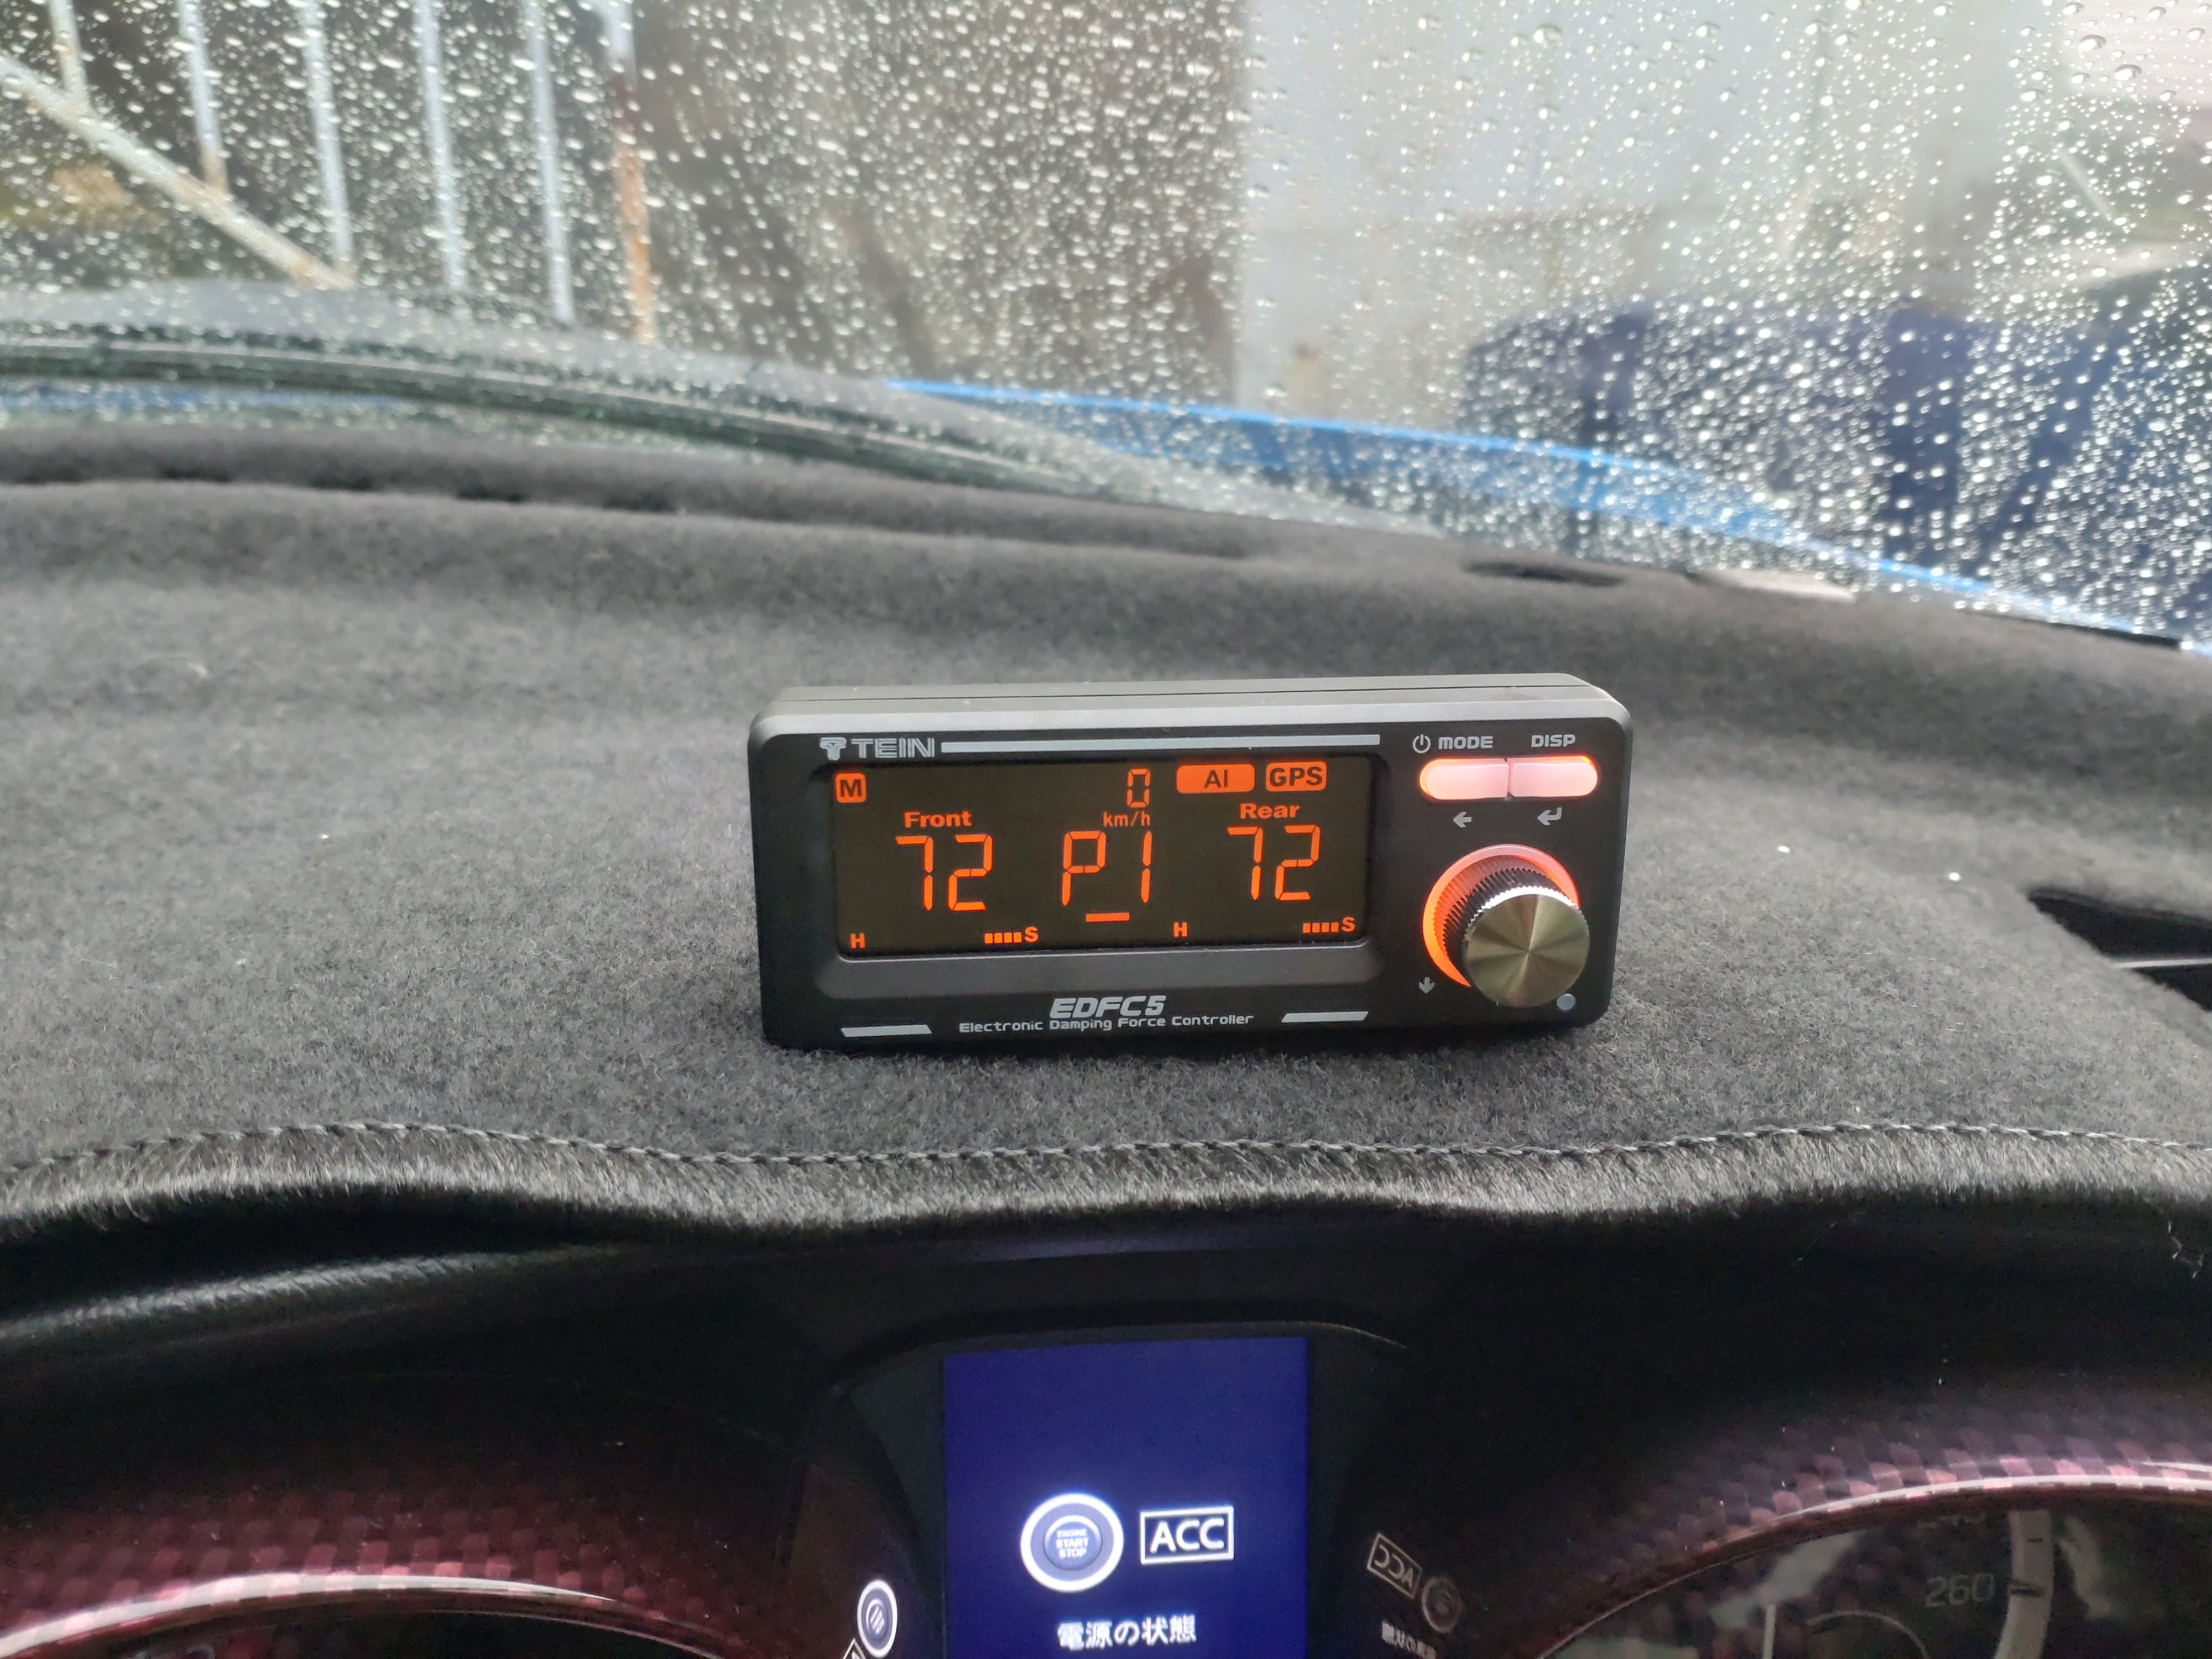
この「EDFC-5」はアフターマーケットサスペンションとして画期的な減衰力制御が可能になり
単なる「ステッピングモーターを使ったリモコン」じゃないです。
確かにMモードでマニュアル調整で車内からダイヤル回して減衰力調整は便利な機能なんだけど
自動制御のS(スピード)G(加速度)J(ジャーク)を組み合わせた走行中の4輪独立減衰力制御が素晴らしい
最初にM(マニュアル)モードで
直進状態でバネ上免振周波数域に入った最低速度での「乗り心地重視」の減衰段を決める
今回は2.3Hz仕様なので60km/h付近
FLEX-Zだと最強から最弱へ3/4緩めた段数72/96(12/16)が目安になります。
次にS(スピード)モードで
車速に合わせた減衰力を自動制御させるために車速毎に減衰力段数を設定
バネ上免振周波数域に入る速度の60km/h付近を見ながら
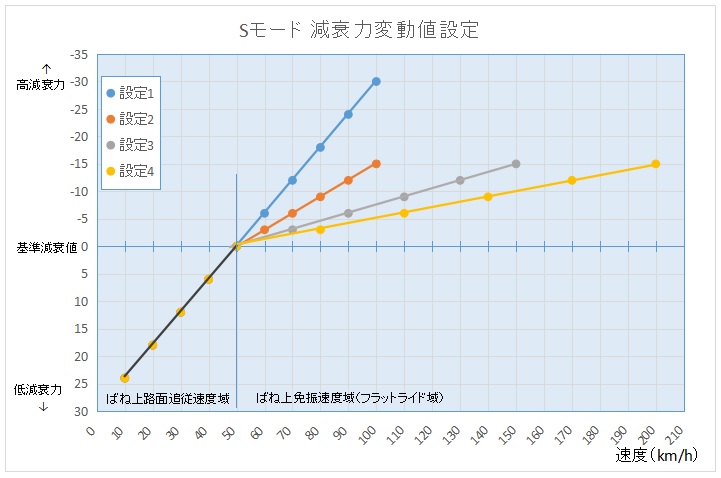
60km/h以下のバネ上路面追従速度域はダンパー減衰力がサスペンションストロークにブレーキを掛けないように減衰力を低く抑える
(減衰力による突き上げ感を出来るだけ消す)
10km/hでは全抜き96/96でスッカスカにして50km/hに向けて72/96へ減衰力を立ち上げていく
この極低速域から街乗り実用速度域がSモードでの重要ポイントになります、
50km/h以上の速度域はバネ上免振周波数速度域に入り「バネ上が飛ぶ」状態になるので
速度が上がるに従い基準減衰力から減衰力を高めてバネ上の動きを抑え込むように設定
この考えで作ったのが「設定1」
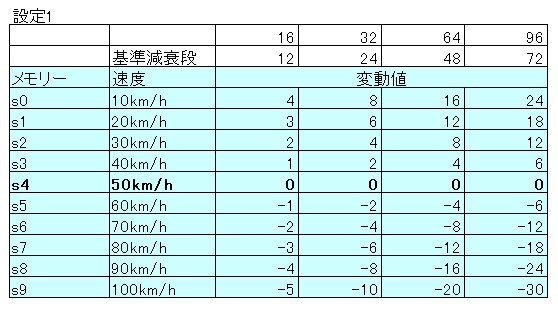
ココまでがS(スピード)モードを使った制御で「乗り心地」を作る設定になり
ここから先のG(加速度)モードとJ(ジャーク)モードで操縦安定性を作るのがEDFC-5による制御の画期的な部分
S(スピード)モードで作った乗り心地の重視の減衰力設定
加速度センサーからの情報を使ってG(加速度)モードとJ(ジャーク)モードで演算した減衰段数を上乗せするイメージ
G(加速度)モードは加減速方向、旋回方向での最終的なgの大きさに対しての制御になり
ロール&ピッチの速さを決める減衰力段数設定で
従来の手動調整で「スポーツ走行時には何段締めるか!?」って考え方
J(ジャーク)モードは加減速方向、旋回方向のg変化率から最終的な到達加速度を予測して減衰力を調整するって
あくまでもパッシブ制御なんだけど演算予測してアクティブ制御のように減衰力を調整してくれる
GモードとJモードは
DFC-5にあらかじめノーマルとスポーツが設定されているので
加速度方向、旋回方向での制御の強さ(ノーマルorスポーツ)を選択します。
もちろん自分で全て入力する事も出来るけど、
制御値と実際の動きのイメージが出来ないとグチャグチャになるので要注意
全般的なセッティング作業分担は
MモードとSモードで乗り心地を作り
GモードとJモードで操縦安定性を作る
ってイメージになります。
ここまでが基礎的セッティングになり
実走セッティングで追い込むと、、、
ワインディングまでの一般道で極低速から60km/hまでの乗り心地は予想通り
複筒低圧式のFLEX-Zへダンパー換装した効果もあり当たりが柔らかくなりノーマルにかなり近いしなやかな乗り心地
走行速度が高まりバネ上免振周波数速度域に近くなるほどフラットライド感が出てきます。
ワインディングに入ってGモードとJモードを入れて統合制御させると
今まで味わった事の無い感覚!
滑らかでしなやかに動く脚なんだけど
必要に応じて減衰力がシッカリとバネ上の無駄な動きを止めるので
スッキリとしたシャープな動き
特に4輪独立減衰力制御してくれるので、加減速旋回時のダイアゴナル(斜め)ロール姿勢の制御が素晴らしい!
ダイアゴナルロール姿勢が深過ぎると減速旋回では巻き込み、加速旋回ではアンダーバランスになるんだけど
良い感じにオーバーシュートを抑え込んでくれる
GモードとJモードのセッティングのポイントになるのは「あまり過敏にしない事」
確かに効果的なんだけど、ロール&ピッチ姿勢を決めるのはスプリング&スタビライザーなので
減衰力制御で抑え込み過ぎると路面不正による入力にも過敏に反応して不自然な感じが強くなる
Gモード.Jモード共に制御パターンは「ノーマル」でOK
最後に高速域でのセッティング
走行速度が高まると路面追従が強すぎてバネ上が揺すられるので
減衰力によるバネ上の抑え込みが強すぎる
Sモードの50km/h以上のバネ上免振周波数速度域での制御段数を半分にして抑え込みを減らす。(設定2)
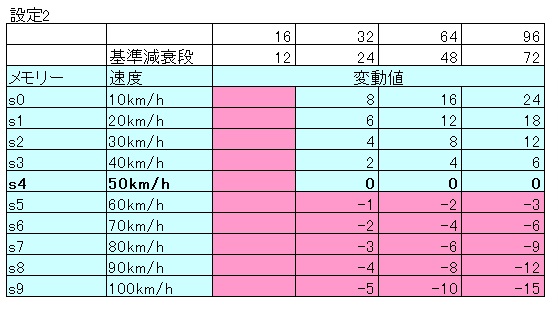
再テストしてもまだ硬さを感じるので
制御速度設定を50km/h以上では20km/h毎に変更して変化の傾きを小さくしていく(設定3)
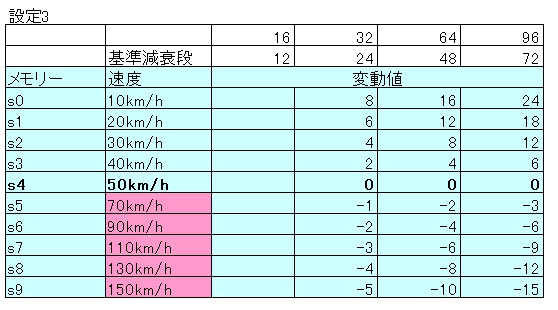
かなり良くなってきたけど実用域以上の高速になるとまだバネ上が揺すられるので更に変化の傾きを小さくする為に30km/h毎に変更(設定4)
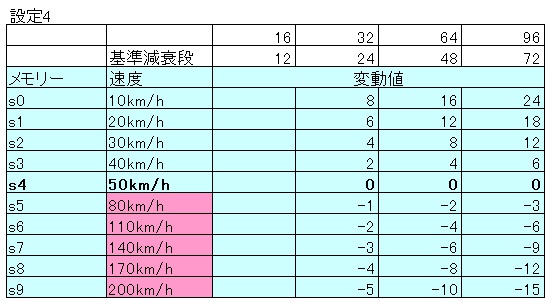
コレでかなり良い感触が得られたので高速域での設定完了
セッティングイメージを掴み易くする為にグラフ作っておきました〜
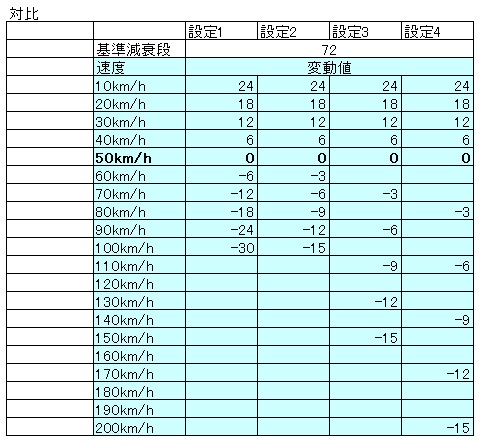
コレでエンジン始動してGPSを捕まえれば減衰力の自動制御が始まり
更にEDFC-5の自己学習による制御も入るので、ドライバーの運転スタイルによる補正も入ります。
新しい制御を取り入れたZC33S スイフトスポーツ
凄い脚になってます!
もう「減衰力は何段で、、、」って時代は終わるんですねぇ
ブログランキングに参加しています、記事を気に入っていただけましたら
↓クリックしていただけると嬉しく思います。

にほんブログ村
全般ランキング

